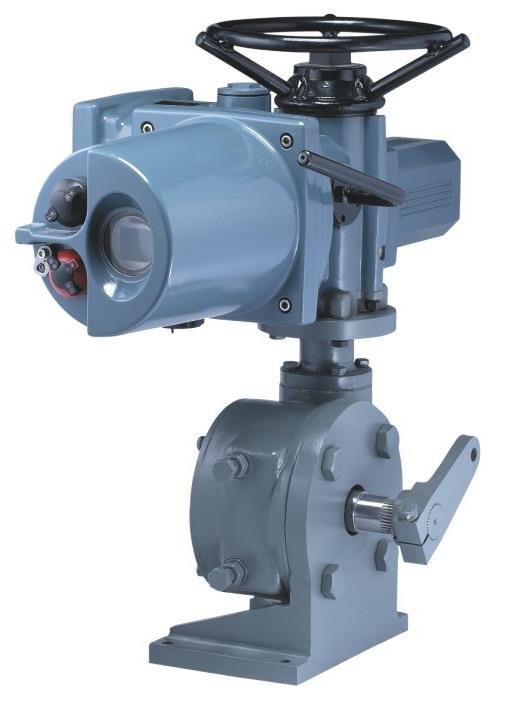
Tööstusliku torujuhtme automatiseerimisel on kaasaegsetes töötlemisrajatistes erakordselt suured panused. Juhtimisriistvara ebaõige spetsifikatsioon põhjustab sageli enneaegset riket, ohtlikke lekkeid või tõsiseid protsessi kitsaskohti. Insenerid ja hankemeeskonnad seisavad automatiseeritud süsteemide uuendamisel pidevalt silmitsi valesti joondatud pöördemomendi profiilide või kokkusobimatute töötsüklitega. Täiturmehhanismi ja klapivarre vahelise otsese mehaanilise seose väärarusaamine põhjustab sageli ülekande katkemist ja mootorite läbipuhumist. Esitame õige valiku rangelt toimiva raamistiku tööstuslik elektriline ajam teie konkreetsete rajatiste vajaduste jaoks. Saate teada lõplikud piirangud, mis eraldavad mitme pöörde, osapöörde ja lineaarseid nõudeid. See põhjalik juhend tagab teie kriitilise torujuhtme infrastruktuuri lollikindla mehaanilise joondamise ja pikaajalise töökindluse.
Võtmed kaasavõtmiseks
**Klapi mehaanika reegel:** valiku mitme pöörde ja osalise pöörde vahel määrab täielikult klapi varre liikumine (lineaarne/mitme pöörlev vs. 90-kraadine pöörlemine).
**Pöördemoment on dünaamiline:** Täpse suuruse määramiseks pole vaja arvutada mitte ainult töömomenti, vaid ka maksimaalset istumis-/väljalülitusmomenti.
**Juhtimise kavatsus on oluline:** Moduleeriv juhtimine nõuab erilisi töötsükli hinnanguid võrreldes tavaliste sisse- ja väljalülitusrakendustega.
**Vastavus ei ole läbiräägitav:** Keskkonnaolud (ATEX, NEMA, IP-reitingud) määravad täiturmehhanismi korpuse ja elektroonika rohkem kui algtaseme.
Tehniline lähteülesanne: miks klapimehaanika määrab täiturmehhanismi valiku?
Juhtmootori ja klapivarre vahelise mehaanilise ühenduse valesti mõistmine põhjustab tõsiseid talitlushäireid. Kui te neid komponente ei sobi, võib teil tekkida käiguvahetus, mootorite läbipõlemine või mittetäielik tihendus. Protsessiinsenerid käsitlevad sageli elektriline klapiajam . eraldiseisva eelistusena Kuid range reegli kehtestamine hoiab ära süsteemsed vead. Te ei vali seadme tüüpi brändilojaalsuse või üksikute funktsioonide alusel. Määrate selle täielikult oma torujuhtme ventiilide füüsilise käigu ja tõukejõu nõuete põhjal.
Peate selgelt määratlema jaotuse erinevate klapitoimingute vahel. Iga mehaaniline konstruktsioon nõuab kindlat liikumapanevat jõudu. Lineaarsed või tõusvad varre konstruktsioonid, nagu värava- ja kereventiilid, nõuavad täiskäigu lõpuleviimiseks mitut pööret. Vastupidi, pöörlevad konstruktsioonid, sealhulgas kuul-, liblik- ja pistikventiilid, nõuavad rangelt määratletud osalist pöörlemist. See pöörlemine ulatub tavaliselt täpselt 90 kraadi. Selle mehaanilise lõhe äratundmine on eduka automatiseerimisspetsifikatsiooni aluse.
Klapi kategooria
Levinud ventiilide tüübid
Liikumise nõue
Täiturmehhanismi joondamine
Lineaarne / tõusev vars
Värav, maakera, näputäis
Mitu 360° pööret
Mitme pöördega
Rotary / veerandpööre
Pall, liblikas, pistik
Osaline 0-90° pööramine
Osaline pööre
Mitme pöördega ventiili ajamite määramine: võimalused ja piirangud
Need spetsiaalsed seadmed on ette nähtud pideva pöörlemismomendi väljastamiseks. Need teenindavad klappe, mis nõuavad mitut 360-kraadist pööret, et liikuda täielikult avatud olekust täielikult suletud olekusse. A mitme pöördega ventiili täiturmehhanism käsitleb peamiselt siibri- ja kereventiile. Tavaliselt leiate need rakendused kõrgsurveveevõrkudes, rasketes auruliinides ja massiivsetes naftajuhtmetes. Pidev pöörlemisjõud tagab, et kiil või kera asetseb tugevalt vastu kõrget meediarõhku.
Nende süsteemide hindamisel peate arvestama mitme kriitilise mõõtmega. Nende tegurite analüüsimata jätmine põhjustab kiiret mehaanilist lagunemist.
Tõukejõu aktsepteerimine: seade peab hakkama saama klapivarre tekitatud aksiaalse tõukejõuga. Selle füüsilise koormuse vastuvõtmiseks vajavad operaatorid sageli spetsiaalseid tõukejõu aluseid või tugevaid laagreid.
Pöördemoment vs. kiirus: peate tasakaalustama ajami mootori pöörete arvu nõutava sulgemisajaga. Paigaldusventiili liiga kiire sulgemine tekitab kogu torujuhtmes hävitava veehaamri efekti.
Piir- ja pöördemomendi lülitid: Täpne kalibreerimine on absoluutselt kohustuslik. Väravaventiili liigne keeramine võib õrna klapipesa kergesti väänata või täielikult purustada.
Rakendusrisk jääb kõrgeks, kui insenerid eiravad nõuetekohast kasutuselevõttu. Rajatiste juhid peavad kalibreerima piirlülitid, et mootor peatada täpselt sõidukäigu lõpus. Ainuüksi pöördemomendi lülititele tuginemine mootori seiskamiseks koormab sageli aja jooksul mehaanilisi ühendusi asjatult.
Osapöörde täiturmehhanismide määramine: kiirus, täpsus ja pöördemoment
Insenerid kavandavad need üksused väga piiratud liikumisulatuseks. Tavaliselt liiguvad need vahemikus 0 kuni täpselt 90 kraadi. Tööstuse spetsialistid nimetavad neid sageli veerandpöördesüsteemideks. A osapöörde täiturmehhanism käsitleb kuulventiile, liblikventiile ja pistikventiile. Need konstruktsioonid sobivad suurepäraselt torujuhtme kiire isoleerimise või spetsiifiliste voolusuunamisülesannetega. Nende lühike käik võimaldab kiiret avamis- ja sulgemistsükleid hädaseiskamise ajal.
Nende ühikute määramine nõuab hoolikat tähelepanu esialgsetele takistusjõududele. Pöördventiilid kujutavad endast ainulaadseid mehaanilisi väljakutseid võrreldes tõusva varre konstruktsiooniga.
Pöördemomendi naelu: Pöörlevad konstruktsioonid nõuavad esialgse tihendi purustamiseks oluliselt suuremat pöördemomenti. Kuulkraani lahtivõtmine võtab palju rohkem energiat kui käigu keskel sõitmine.
Käigukasti teisendused: saate siduda mitme pöördega ajamimootori, kasutades veerandpöördega tigukäigukasti. See loob suure pöördemomendiga hübriidseadme, mis sobib ideaalselt massiivsete liblikklappide jaoks.
Rakendusriskid keskenduvad täielikult meedia käitumisele. Protsessi kandja kogunemise arvestamata jätmine suurendab aja jooksul järsult vajalikku pöördemomenti. Segadused, katlakivi ja kristalliseerivad vedelikud tekitavad ventiili korpuses äärmise hõõrdumise. Kui määrate ajami mootori suuruse ainult puhta vee tingimuste alusel, siis seade seiskub lõpuks, kui proovite eemaldada katlakivist liblikast.
Lineaarklapi ajamid ja moduleeriv juhtimine: protsessi voolu optimeerimine
Kaasaegne protsesside automatiseerimine läheb sageli kaugemale lihtsatest sisse- ja väljalülitustoimingutest. Rajatised nõuavad täpset voolu reguleerimist, et optimeerida keemilist segamist või juhtida aururõhku. A lineaarne klapi täiturmehhanism pakub otseseid tõukejõu rakendusi. Insenerid paigaldavad need üksused tavaliselt maakera või membraani juhtventiilidele. Sisekeermemehhanismid muudavad pöörleva mootori liikumise sujuvalt rangeks lineaarseks jõuks. See surub klapivarre väga kontrollitud sammuga alla vooluteele.
Valides a moduleeriv klapi ajam , spetsifikatsiooni parameetrid muutuvad dramaatiliselt. Isolatsioonifunktsioonid võimaldavad mootoril pikemat puhkust, kuid modulatsioon nõuab pidevat mehaanilist rakendamist.
Töötsükli nõuded: standardsetel sisse- ja väljalülitussüsteemidel on tavaliselt 25% töötsükli reiting. Moduleerivad üksused nõuavad pidevat või peaaegu pidevat töövõimet. Need ulatuvad sageli kuni 100% võimsuseni, et pidevalt reguleerida klapi asendit ilma mootori läbipõlemist ohustamata.
Positsioneerimise täpsus: Moduleerivad süsteemid nõuavad täiustatud elektroonikat. Need integreeruvad otse, kasutades 4-20 mA analoogsignaale. Kaasaegsed digitaalprotokollid, nagu HART või Foundation Fieldbus, võimaldavad mikroreguleerimist ja kaugdiagnostikat.
Seadistuse moduleerimise edukriteeriumid põhinevad stabiilsel ahela juhtimisel. Süsteem peab säilitama nulli surnud riba ja välistama jahipidamise. Jahtimine toimub siis, kui mootor ületab pidevalt ja tagurdab sihtasendi leidmiseks. Täpsed voolukiirused sõltuvad sisemistest positsioneerijatest, mis tõlgendavad kiiresti juhtsignaali ja muudavad selle koheseks füüsiliseks tõukejõuks.
Põhiline hindamisraamistik: tehnilised andmed, keskkonnad ja vastavus
Usaldusväärne automatiseerimine nõuab ranget põhilist hindamisraamistikku. Parim tava nõuab 20% kuni 30% ohutusteguri rakendamist klapi maksimaalse avaldatud pöördemomendi üle. Siiski peate hoolikalt vältima liigset ülemõõtmist. Massiivselt suured ajamid lisavad torujuhtmele tarbetut raskust. Need toovad kaasa ka tõsise ohu, et ummistuse korral võivad ventiilivarred nihkuda. Ohutusvaru peab arvestama kandja hõõrdumise ja vananevate tihenditega, ületamata riistvara mehaanilisi piire.
Keskkonna- ja ohtlikkuse sertifikaadid määravad seadme füüsilise korpuse. Sukeldumisohud nõuavad range sissepääsukaitse jaoks IP67 või IP68 reitingu hindamist. Lenduvad keemia- või naftakeemiakeskkonnad nõuavad ATEX- või IECEx-i plahvatuskindlaid korpuseid. Need vastupidavad korpused sisaldavad sisemisi sädemeid, mis ei lase neil plahvatusohtlikke atmosfäärigaase süüdata.
Keskkonnaoht
Nõutav sertifitseerimisstandard
Kaitsemehhanism
Tugev tolm / ajutine sukeldumine
IP67 / NEMA 4X
Tihendatud O-rõngad, korrosioonikindel kate
Pidev veealune töö
IP68 / NEMA 6P
Topelttihendiga klemmipesad
Plahvatusohtlikud gaasid/aurud
ATEX / IECEx / NEMA 7
Leegikindel korpus, sädemekaitse
Samuti peate hindama tõrkekindlaid mehhanisme. Ootamatu voolukatkestuse korral peavad teatud torujuhtme sektorid vaikimisi asuma ohutusse asendisse. Saate määrata aku varusüsteemid või mehaanilised vedrutagastusmoodulid, mis lülitavad varre elektrikatkestuste ajal suletuks. Lõpuks on ainult tootja 'ideaalse seisukorra' pöördemomendi tabelitele tuginemine suur lõks. Kogenud insenerid kohandavad alati algtaseme numbreid, arvutades torujuhtme tegeliku rõhulanguse (ΔP) ja kandja erikaalu. Selle reaalse maailma füüsika ignoreerimine põhjustab sagedasi väljatõrkeid.
Rakendamise tegelikkus ja järgmiste sammude valimine
Uuenduse läbiviimine esitab olenevalt saidi olekust erinevaid väljakutseid. Automatiseerimise ümberehitamine olemasolevasse mahajäetud tööstusrajatisse nõuab ranget mõõtmeteadlikkust. Peate vastama täpselt ISO 5210 või ISO 5211 ääriku mõõtmetele. Kui poltide mustrid ei joondu, seisavad operaatorid silmitsi kallite kohandatud töötlemise viivitustega. Greenfieldi konstruktsioonid pakuvad oluliselt suuremat paindlikkust, võimaldades hankemeeskondadel täpsustada ühtlustatud äärikustandardeid otse tehasest.
Järgmiste sammude kehtestamine aitab hankemeeskondadel vältida spetsifikatsioonide kitsaskohti. Struktureeritud audititee järgimine tagab, et kogute enne tarnija ettepanekute taotlemist kõik vajalikud tehnilised andmed.
Kontrollige põhjalikult olemasolevaid klapi spetsifikatsioone. Dokumenteerige täpne klapi tüüp, varre füüsilised mõõtmed ja maksimaalne avaldatud pöördemomendi või tõukejõu nõuded.
Määratlege täpne kontrollinõue. Öelge selgelt, kas ahel vajab lihtsat sisse- ja väljalülitamist või pidevat 4–20 mA moduleerivat juhtimist.
Dokumenteerige kõik saidi keskkonnaklassifikatsioonid. Täpsustage ümbritseva õhu temperatuuri vahemik, võimalikud sukeldumissügavused ja plahvatuskindlate ohtlike piirkondade nõutavad hinnangud.
Küsige hankija üksikasjalikke spetsifikatsiooni lehti. Veenduge, et tootja järgiks selgelt teie auditeeritud kriteeriume, tõestades, et nende riistvara vastab teie täpsele torujuhtme füüsikale.
Järeldus
Torujuhtme edukas juhtimine jääb range mehaanilise joondamise harjutuseks. Vale mootoritüübi määramine või purunemistakistuse alahindamine tagab seadme enneaegse rikke. Peate oma otsused põhinema füüsilisel löögi pikkusel, hõõrdumisel istme eemaldamisel ja konkreetsel kontrollikavatsusel. Järgmised toimingud hõlmavad järgmist:
Varre nihkumise vältimiseks eelistage täpset pöördemomendi sobitamist üldistele ohutusvarudele.
Moduleerivate juhtkontuuride kavandamisel määrake kindlasti kõrged töötsükli väärtused.
Enne mis tahes moderniseerimistellimuse vormistamist kontrollige täpseid ISO-ääriku mõõtmeid.
Kohaldage ATEX- või IP68 keskkonnanõuetele vastavust realistlikul kokkupuutel kohas, mitte algtaseme toimivusomadustega.
KKK
K: Kas mitme pöördega elektrilist ajamit saab kasutada veerandpöördega ventiilil?
V: Jah, kuid ainult siis, kui see on ühendatud sekundaarse veerandpöördega käigukastiga (tiguülekanne), et muuta pidev pöörlemine 90-kraadiseks käiguks ja korrutada pöördemomenti.
K: Mis on standardne ohutustegur tööstusliku elektriajami suuruse määramisel?
V: Insenerid rakendavad tavaliselt 20–30% ohutusvaru klapi maksimaalsest avaldatud tööpöördemomendist, et võtta arvesse kandja hõõrdumist, vananevaid tihendeid ja rõhukõikumisi.
K: Mis vahe on sisse/välja ja moduleeriva ventiili ajamil?
V: Sisse/välja täiturmehhanismid on kavandatud täielikult avanema või täielikult sulguma ja neil on piiratud töötsüklid (vajalik mootori puhkeaeg). Moduleeriv klapi ajam on mõeldud pidevaks reguleerimiseks, millel on kõrgemad töötsüklid (sageli 100%), spetsiaalsed mootorid ja sisemised positsioneerijad, et reageerida muutuvatele juhtsignaalidele (nt 4-20 mA).
K: Kuidas ISO standardid mõjutavad elektrilise klapi täiturmehhanismi valikut?
V: Sellised standardid nagu ISO 5210 (mitme pöörde jaoks) ja ISO 5211 (osapöörde jaoks) määravad kindlaks ääriku täpsed mõõtmed ja ajamitüübid, tagades, et erinevate tootjate täiturmehhanisme ja ventiile saab ohutult ja kindlalt ühendada ilma kohandatud töötluseta.