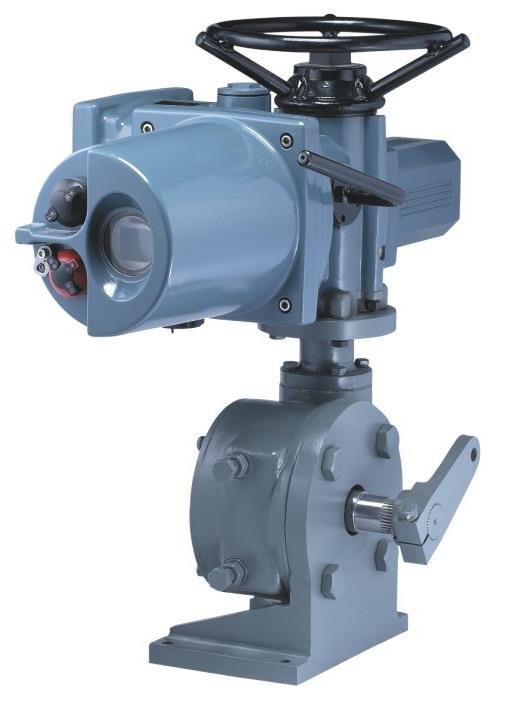
ອັດຕະໂນມັດທໍ່ອຸດສາຫະກໍາມີສະເຕກສູງເປັນພິເສດໃນໂຮງງານປຸງແຕ່ງທີ່ທັນສະໄຫມ. ຂໍ້ມູນສະເພາະຂອງຮາດແວຄວບຄຸມທີ່ບໍ່ຖືກຕ້ອງມັກຈະເຮັດໃຫ້ເກີດຄວາມລົ້ມເຫລວກ່ອນໄວອັນຄວນ, ການຮົ່ວໄຫຼທີ່ເປັນອັນຕະລາຍ, ຫຼືການຂັດຂວາງຂະບວນການຮ້າຍແຮງ. ວິສະວະກອນ ແລະທີມງານຈັດຊື້ຕ້ອງປະເຊີນກັບໂປຣໄຟລຂອງແຮງບິດທີ່ບໍ່ຖືກຕ້ອງຢູ່ສະເໝີ ຫຼືຮອບວຽນໜ້າທີ່ທີ່ບໍ່ເຂົ້າກັນໄດ້ເມື່ອມີການຍົກລະດັບລະບົບອັດຕະໂນມັດ. ຄວາມເຂົ້າໃຈຜິດກ່ຽວກັບການເຊື່ອມໂຍງກົນຈັກໂດຍກົງລະຫວ່າງກົນໄກການກະຕຸ້ນແລະລໍາ valve ເລື້ອຍໆເຮັດໃຫ້ເກຍຂັດແລະມໍເຕີເປົ່າ. ພວກເຮົາສະເຫນີກອບປະຕິບັດງານຢ່າງເຂັ້ມງວດສໍາລັບການເລືອກທີ່ຖືກຕ້ອງ ເຄື່ອງກະຕຸ້ນໄຟຟ້າອຸດສາຫະກໍາ ສໍາລັບຄວາມຕ້ອງການສະຖານທີ່ສະເພາະຂອງທ່ານ. ທ່ານຈະໄດ້ຮຽນຮູ້ຂໍ້ຈໍາກັດທີ່ຊັດເຈນທີ່ແຍກອອກຫຼາຍລ້ຽວ, ສ່ວນລ້ຽວ, ແລະຂໍ້ກໍານົດເສັ້ນຊື່. ຄູ່ມືທີ່ສົມບູນແບບນີ້ຮັບປະກັນວ່າເຈົ້າສ້າງການສອດຄ່ອງກົນຈັກທີ່ໂງ່ຈ້າແລະຄວາມຫນ້າເຊື່ອຖືໃນໄລຍະຍາວສໍາລັບໂຄງສ້າງພື້ນຖານທໍ່ທີ່ສໍາຄັນຂອງທ່ານ.
Key Takeaways
**ກົດລະບຽບກົນຈັກວາວ:** ທາງເລືອກລະຫວ່າງຫຼາຍລ້ຽວ ແລະ ການລ້ຽວແມ່ນກຳນົດທັງໝົດໂດຍການເຄື່ອນທີ່ຂອງປ່ຽງ (ເສັ້ນ/ຫຼາຍຫມຸນທຽບກັບ 90 ອົງສາ rotary).
** ແຮງບິດແມ່ນແບບເຄື່ອນໄຫວ:** ຂະໜາດທີ່ຖືກຕ້ອງຮຽກຮ້ອງໃຫ້ມີການຄິດໄລ່ບໍ່ພຽງແຕ່ແຮງບິດແລ່ນ, ແຕ່ແຮງບິດທີ່ນັ່ງສູງສຸດ/ບໍ່ນັ່ງ (ແຍກ) ແຮງບິດ.
**ເລື່ອງຄວາມຕັ້ງໃຈຂອງການຄວບຄຸມ:** ການຄວບຄຸມແບບໂມດູນຕ້ອງການໃຫ້ຄະແນນສະເພາະຮອບວຽນໜ້າທີ່ທຽບກັບແອັບພລິເຄຊັນເປີດ/ປິດມາດຕະຖານ.
**ການປະຕິບັດຕາມແມ່ນບໍ່ສາມາດຕໍ່ລອງໄດ້:** ຄວາມເປັນຈິງດ້ານສິ່ງແວດລ້ອມ (ATEX, NEMA, IP ratings) ກຳນົດທີ່ຢູ່ອາໃສ ແລະເຄື່ອງໃຊ້ໄຟຟ້າຂອງຕົວກະຕຸ້ນຫຼາຍກວ່າການປະຕິບັດພື້ນຖານ.
ພື້ນຖານວິສະວະກໍາ: ເປັນຫຍັງ Valve Mechanics Dictate Actuator Choice
ຄວາມເຂົ້າໃຈຜິດກ່ຽວກັບການເຊື່ອມໂຍງກົນຈັກລະຫວ່າງມໍເຕີຄວບຄຸມແລະລໍາຕົ້ນຂອງປ່ຽງເຮັດໃຫ້ເກີດຄວາມລົ້ມເຫລວໃນການດໍາເນີນງານທີ່ຮ້າຍແຮງ. ເມື່ອທ່ານບໍ່ກົງກັນກັບອົງປະກອບເຫຼົ່ານີ້, ທ່ານມີຄວາມສ່ຽງຕໍ່ການຖອດເກຍ, ມໍເຕີເປົ່າ, ຫຼືການຜະນຶກບໍ່ສົມບູນ. ວິສະວະກອນຂະບວນການມັກຈະປະຕິບັດຕໍ່ ເຄື່ອງກະຕຸ້ນວາວໄຟຟ້າ ເປັນຄວາມມັກແບບດ່ຽວ. ຢ່າງໃດກໍ່ຕາມ, ການສ້າງກົດລະບຽບທີ່ຫນັກແຫນ້ນປ້ອງກັນຄວາມຜິດພາດຂອງລະບົບ. ທ່ານບໍ່ໄດ້ເລືອກປະເພດອຸປະກອນໂດຍອີງໃສ່ຄວາມສັດຊື່ຕໍ່ຍີ່ຫໍ້ ຫຼືຄຸນສົມບັດທີ່ໂດດດ່ຽວ. ທ່ານລະບຸວ່າມັນອີງໃສ່ທັງຫມົດຕາມຄວາມຕ້ອງການເສັ້ນເລືອດຕັນໃນທາງດ້ານຮ່າງກາຍແລະ thrust ຂອງປ່ຽງທໍ່ຂອງທ່ານ.
ທ່ານຕ້ອງກໍານົດຢ່າງຊັດເຈນການແບ່ງປັນລະຫວ່າງການດໍາເນີນງານປ່ຽງທີ່ແຕກຕ່າງກັນ. ການອອກແບບກົນຈັກແຕ່ລະຄົນຮຽກຮ້ອງໃຫ້ມີແຮງຂັບເຄື່ອນສະເພາະ. ການອອກແບບລໍາຕົ້ນເປັນເສັ້ນ ຫຼື ເພີ່ມຂຶ້ນ, ເຊັ່ນ: ປະຕູຮົ້ວ ແລະປ່ຽງໂລກ, ຮຽກຮ້ອງໃຫ້ມີການຫມຸນຫຼາຍຮອບເພື່ອເຮັດສໍາເລັດຈັງຫວະເຕັມ. ໃນທາງກົງກັນຂ້າມ, ການອອກແບບຫມຸນ, ລວມທັງບານ, ຜີເສື້ອ, ແລະປ່ຽງປ່ຽງ, ຮຽກຮ້ອງໃຫ້ມີການຫມຸນບາງສ່ວນທີ່ຖືກກໍານົດຢ່າງເຂັ້ມງວດ. ພືດຫມູນວຽນນີ້ມັກຈະກວມເອົາ 90 ອົງສາ. ການຮັບຮູ້ການແບ່ງກົນຈັກນີ້ປະກອບເປັນພື້ນຖານຂອງການກໍານົດອັດຕະໂນມັດທີ່ປະສົບຜົນສໍາເລັດ.
ປະເພດວາວ |
ປະເພດວາວທົ່ວໄປ |
ຄວາມຕ້ອງການການເຄື່ອນໄຫວ |
ການຈັດຮຽງຕົວກະຕຸ້ນ |
Linear / ລໍາຕົ້ນເພີ່ມຂຶ້ນ |
Gate, Globe, Pinch |
ໝຸນ 360° ຫຼາຍ |
ຫຼາຍລ້ຽວ |
Rotary / Quarter-Turn |
ບານ, Butterfly, ສຽບ |
ການຫມຸນບາງສ່ວນ 0-90° |
ຫັນສ່ວນ |
ການລະບຸຕົວກະຕຸ້ນວາວຫຼາຍປີ: ຄວາມສາມາດ ແລະຂໍ້ຈໍາກັດ
ຫນ່ວຍງານພິເສດເຫຼົ່ານີ້ຖືກອອກແບບມາເພື່ອຜະລິດແຮງບິດຫມຸນຢ່າງຕໍ່ເນື່ອງ. ພວກມັນໃຫ້ບໍລິການປ່ຽງທີ່ຮຽກຮ້ອງໃຫ້ມີການຫັນ 360 ອົງສາຫຼາຍເພື່ອຍ້າຍອອກຈາກການເປີດຢ່າງເຕັມທີ່ໄປສູ່ສະພາບປິດຢ່າງເຕັມທີ່. ກ multi turn valve actuator ຕົ້ນຕໍແມ່ນຈັດການປ່ຽງປະຕູແລະປ່ຽງໂລກ. ໂດຍທົ່ວໄປແລ້ວທ່ານຈະພົບເຫັນຄໍາຮ້ອງສະຫມັກເຫຼົ່ານີ້ຢູ່ໃນເຄືອຂ່າຍນ້ໍາຄວາມກົດດັນສູງ, ສາຍອາຍນ້ໍາຫນັກ, ແລະທໍ່ນ້ໍາມັນຂະຫນາດໃຫຍ່. ຜົນບັງຄັບໃຊ້ການຫມຸນຢ່າງຕໍ່ເນື່ອງຮັບປະກັນບ່ອນນັ່ງ wedge ຫຼືໂລກຢ່າງຫນັກແຫນ້ນຕໍ່ກັບຄວາມກົດດັນຂອງສື່ມວນຊົນສູງ.
ເມື່ອປະເມີນລະບົບເຫຼົ່ານີ້, ທ່ານຕ້ອງພິຈາລະນາຫຼາຍຂະຫນາດທີ່ສໍາຄັນ. ການບໍ່ວິເຄາະປັດໃຈເຫຼົ່ານີ້ນໍາໄປສູ່ການເຊື່ອມໂຊມຂອງກົນຈັກຢ່າງໄວວາ.
ການຍອມຮັບ Thrust: ຫນ່ວຍງານຕ້ອງຈັດການກັບ thrust axial ທີ່ຜະລິດໂດຍລໍາ valve. ຜູ້ປະຕິບັດງານມັກຈະຕ້ອງການຖານແຮງດັນທີ່ອຸທິດຕົນຫຼືລູກປືນທີ່ມີຫນ້າທີ່ຫນັກເພື່ອດູດເອົາການໂຫຼດທາງດ້ານຮ່າງກາຍນີ້.
ແຮງບິດທຽບກັບຄວາມໄວ: ທ່ານຕ້ອງດຸ່ນດ່ຽງ RPM ຂອງມໍເຕີຂັບທຽບກັບເວລາປິດທີ່ຕ້ອງການ. ການປິດປ່ຽງປະຕູໄວເກີນໄປເຮັດໃຫ້ເກີດຜົນກະທົບຂອງຄ້ອນນ້ໍາທໍາລາຍໃນທົ່ວທໍ່.
Limit and Torque Switches: ການປັບທຽບທີ່ຊັດເຈນຍັງຄົງເປັນສິ່ງບັງຄັບຢ່າງແທ້ຈິງ. ເກີນແຮງບິດປ່ຽງປະຕູສາມາດບິດບ້ຽວ ຫຼື ຂັດຝາປ່ຽງທີ່ລະອຽດອ່ອນໄດ້ຢ່າງງ່າຍດາຍ.
ຄວາມສ່ຽງຕໍ່ການຈັດຕັ້ງປະຕິບັດຍັງຄົງສູງຖ້າວິສະວະກອນລະເລີຍການມອບຫມາຍທີ່ຖືກຕ້ອງ. ຜູ້ຈັດການສິ່ງອໍານວຍຄວາມສະດວກຕ້ອງປັບປ່ຽນປຸ່ມຈໍາກັດເພື່ອຢຸດມໍເຕີຢ່າງແທ້ຈິງໃນຕອນທ້າຍຂອງເສັ້ນເລືອດຕັນໃນການເດີນທາງ. ການອາໄສພຽງແຕ່ການປ່ຽນແຮງບິດເພື່ອຢຸດມໍເຕີມັກຈະເນັ້ນຫນັກເຖິງການເຊື່ອມໂຍງກົນຈັກທີ່ບໍ່ຈໍາເປັນໃນໄລຍະເວລາ.
ການລະບຸຕົວກະຕຸ້ນໃນສ່ວນ: ຄວາມໄວ, ຄວາມແມ່ນຍໍາ, ແລະແຮງບິດແຕກ
ວິສະວະກອນອອກແບບຫນ່ວຍງານເຫຼົ່ານີ້ສໍາລັບການເຄື່ອນໄຫວທີ່ມີຂອບເຂດຈໍາກັດສູງ. ໂດຍປົກກະຕິພວກມັນຈະເດີນທາງຈາກ 0 ຫາ 90 ອົງສາ. ຜູ້ຊ່ຽວຊານດ້ານອຸດສາຫະກໍາມັກຈະຫມາຍເຖິງພວກເຂົາເປັນລະບົບໄຕມາດ. ກ ຕົວກະຕຸ້ນການຫັນເປັນພາກສ່ວນ ຈັດການປ່ຽງບານ, ປ່ຽງຜີເສື້ອ, ແລະປ່ຽງປ່ຽງ. ການອອກແບບເຫຼົ່ານີ້ດີເລີດໃນການໂດດດ່ຽວທໍ່ຢ່າງວ່ອງໄວ ຫຼືວຽກງານການຫັນປ່ຽນກະແສສະເພາະ. ເສັ້ນເລືອດຕັນໃນ concise ຂອງເຂົາເຈົ້າອະນຸຍາດໃຫ້ສໍາລັບວົງຈອນເປີດແລະປິດຢ່າງໄວວາໃນລະຫວ່າງການປິດສຸກເສີນ.
ໂດຍສະເພາະບັນດາໜ່ວຍງານເຫຼົ່ານີ້ຮຽກຮ້ອງໃຫ້ມີຄວາມເອົາໃຈໃສ່ຢ່າງລະມັດລະວັງຕໍ່ກຳລັງຕໍ່ຕ້ານໃນເບື້ອງຕົ້ນ. ປ່ຽງ rotary ນໍາສະເຫນີສິ່ງທ້າທາຍດ້ານກົນຈັກທີ່ເປັນເອກະລັກເມື່ອທຽບກັບການອອກແບບລໍາຕົ້ນທີ່ເພີ່ມຂຶ້ນ.
Breakout Torque Spikes: ການອອກແບບ rotary ຕ້ອງການແຮງບິດທີ່ສູງຂຶ້ນຢ່າງຫຼວງຫຼາຍເພື່ອທໍາລາຍປະທັບຕາເບື້ອງຕົ້ນ. ການຖອດປ່ຽງບານຕ້ອງໃຊ້ພະລັງງານຫຼາຍກ່ວາການເດີນທາງຜ່ານກາງເສັ້ນເລືອດຕັນໃນ.
ການປ່ຽນເກຍເກຍ: ທ່ານສາມາດຈັບຄູ່ມໍເຕີຂັບຫຼາຍລ້ຽວໂດຍໃຊ້ເກຍເກຍ worm-turn. ອັນນີ້ສ້າງຫົວໜ່ວຍປະສົມທີ່ມີແຮງບິດສູງ ເໝາະສຳລັບວາວຜີເສື້ອຂະໜາດໃຫຍ່.
ຄວາມສ່ຽງຂອງການຈັດຕັ້ງປະຕິບັດແມ່ນຈຸດໃຈກາງທັງຫມົດຂອງພຶດຕິກໍາສື່ມວນຊົນ. ການຂາດບັນຊີສໍາລັບຂະບວນການສ້າງສື່ມວນຊົນເພີ່ມຂຶ້ນຢ່າງຫຼວງຫຼາຍ torque breakaway ທີ່ກໍານົດໄວ້ໃນໄລຍະເວລາ. Sluries, scaling, ແລະ crystallizing fluids ສ້າງ friction ທີ່ສຸດພາຍໃນຮ່າງກາຍວາວ. ຖ້າເຈົ້າປັບຂະໜາດຂອງມໍເຕີຂັບໂດຍອີງໃສ່ເງື່ອນໄຂນ້ຳທີ່ສະອາດເທົ່ານັ້ນ, ໜ່ວຍງານຈະຢຸດເຊົາໃນທີ່ສຸດ ເມື່ອພະຍາຍາມຖອດແຜ່ນແຜ່ນຜີເສື້ອທີ່ຂະໜາດ.
Linear Valve Actuators ແລະ Modulating Control: Optimizing Process Flow
ອັດຕະໂນມັດຂະບວນການທີ່ທັນສະໄຫມມັກຈະຍ້າຍອອກໄປນອກຫນ້າວຽກການໂດດດ່ຽວທີ່ງ່າຍດາຍ. ສິ່ງອໍານວຍຄວາມສະດວກຕ້ອງການລະບຽບການໄຫຼທີ່ຊັດເຈນເພື່ອເພີ່ມປະສິດທິພາບການປະສົມສານເຄມີຫຼືການຄຸ້ມຄອງຄວາມກົດດັນຂອງອາຍ. ກ ຕົວກະຕຸ້ນວາວເສັ້ນກົງ ສະຫນອງຄໍາຮ້ອງສະຫມັກ thrust ໂດຍກົງ. ໂດຍທົ່ວໄປແລ້ວນັກວິສະວະກອນຈະຕິດເຄື່ອງເຫຼົ່ານີ້ໃສ່ປ່ຽງຄວບຄຸມໂລກ ຫຼື diaphragm. ກົນໄກກະທູ້ພາຍໃນປ່ຽນການເຄື່ອນທີ່ຂອງມໍເຕີ rotary seamlessly ເຂົ້າໄປໃນຜົນບັງຄັບໃຊ້ເສັ້ນທີ່ເຄັ່ງຄັດ. ນີ້ pushes ລໍາຕົ້ນ valve ລົງເຂົ້າໄປໃນເສັ້ນທາງໄຫຼໃນ increment ຄວບຄຸມສູງ.
ເມື່ອເລືອກ ກ modulating valve actuator , ຕົວກໍານົດການສະເພາະມີການປ່ຽນແປງຢ່າງຫຼວງຫຼາຍ. ຫນ້າທີ່ໂດດດ່ຽວອະນຸຍາດໃຫ້ມີການພັກຜ່ອນຂອງມໍເຕີເປັນເວລາດົນນານ, ແຕ່ການດັດແປງຮຽກຮ້ອງໃຫ້ມີການມີສ່ວນຮ່ວມຂອງກົນຈັກຢ່າງຕໍ່ເນື່ອງ.
Duty Cycle Demands: ປົກກະຕິລະບົບເປີດ/ປິດມາດຕະຖານມີລະດັບ 25%. ຫົວໜ່ວຍ modulating ຮຽກຮ້ອງໃຫ້ມີການຈັດອັນດັບຫນ້າທີ່ຕໍ່ເນື່ອງຫຼືໃກ້ຢ່າງຕໍ່ເນື່ອງ. ພວກມັນມັກຈະບັນລຸເຖິງຄວາມອາດສາມາດຂອງຫນ້າທີ່ເຖິງ 100% ເພື່ອປັບຕໍາແຫນ່ງປ່ຽງຢ່າງຕໍ່ເນື່ອງໂດຍບໍ່ມີຄວາມສ່ຽງຕໍ່ການເຜົາໄຫມ້ຂອງມໍເຕີ.
ຄວາມຊັດເຈນຂອງການຈັດຕໍາແຫນ່ງ: ລະບົບໂມດູນຕ້ອງການເອເລັກໂຕຣນິກທີ່ກ້າວຫນ້າ. ພວກເຂົາເຈົ້າປະສົມປະສານໂດຍກົງໂດຍນໍາໃຊ້ສັນຍານການປຽບທຽບ 4-20mA. ໂປຣໂຕຄອນດິຈິຕອລທີ່ທັນສະໄໝເຊັ່ນ: HART ຫຼື Foundation Fieldbus ອະນຸຍາດໃຫ້ມີການປັບຂະໜາດຈຸນລະພາກ ແລະການວິນິດໄສທາງໄກ.
ເກນຄວາມສຳເລັດສຳລັບການຕິດຕັ້ງແບບໂມດູນແມ່ນຂຶ້ນກັບການຄວບຄຸມຮອບວຽນທີ່ໝັ້ນຄົງ. ລະບົບຕ້ອງຮັກສາສູນ deadband ແລະລົບລ້າງການລ່າສັດ. ການລ່າສັດເກີດຂື້ນໃນເວລາທີ່ມໍເຕີ overshoos ຢູ່ສະເຫມີແລະປີ້ນກັບກັນເພື່ອຊອກຫາຕໍາແຫນ່ງເປົ້າຫມາຍ. ອັດຕາການໄຫຼທີ່ແນ່ນອນແມ່ນຂຶ້ນກັບຜູ້ວາງຕໍາແຫນ່ງພາຍໃນທີ່ຕີຄວາມສັນຍານການຄວບຄຸມຢ່າງໄວວາແລະແປມັນເຂົ້າໄປໃນ thrust ທາງດ້ານຮ່າງກາຍທັນທີທັນໃດ.
ກອບການປະເມີນຜົນຫຼັກ: ຂໍ້ມູນສະເພາະ, ສະພາບແວດລ້ອມ, ແລະການປະຕິບັດຕາມ
ອັດຕະໂນມັດທີ່ເຊື່ອຖືໄດ້ຮຽກຮ້ອງໃຫ້ມີກອບການປະເມີນຜົນຫຼັກທີ່ເຄັ່ງຄັດ. ການປະຕິບັດທີ່ດີທີ່ສຸດ dictates ການໃຊ້ປັດໄຈຄວາມປອດໄພ 20% ຫາ 30% ຫຼາຍກວ່າອັດຕາແຮງບິດທີ່ເຜີຍແຜ່ສູງສຸດຂອງປ່ຽງ. ຢ່າງໃດກໍ່ຕາມ, ທ່ານຕ້ອງລະມັດລະວັງຫຼີກເວັ້ນການຂະຫນາດຫຼາຍເກີນໄປ. ໜ່ວຍຂັບທີ່ມີຂະໜາດໃຫຍ່ຫຼາຍຈະເພີ່ມນ້ຳໜັກທີ່ບໍ່ຈຳເປັນໃຫ້ກັບທໍ່ສົ່ງ. ພວກເຂົາເຈົ້າຍັງໄດ້ແນະນໍາຄວາມສ່ຽງທີ່ຮ້າຍແຮງຂອງການຕັດລໍາຕົ້ນວາວໃນລະຫວ່າງການເກີດການຂັດຂວາງ. ຂອບຄວາມປອດໄພຕ້ອງຮອງຮັບການຂັດຂືນສື່ ແລະການປະທັບຕາທີ່ແກ່ອາຍຸ ໂດຍບໍ່ມີການ overpowering ຂອບເຂດຈໍາກັດກົນຈັກຂອງຮາດແວ.
ການຢັ້ງຢືນດ້ານສິ່ງແວດລ້ອມແລະອັນຕະລາຍກໍານົດທີ່ຢູ່ອາໄສທາງດ້ານຮ່າງກາຍຂອງຫນ່ວຍງານ. ຄວາມສ່ຽງຕໍ່ການໃຕ້ນ້ໍາຮຽກຮ້ອງໃຫ້ມີການປະເມີນ IP67 ຫຼື IP68 ສໍາລັບການປົກປ້ອງ ingress ຢ່າງເຂັ້ມງວດ. ສະພາບແວດລ້ອມທາງເຄມີ ຫຼື ປິໂຕເຄມີທີ່ລະເຫີຍໄດ້ບັງຄັບໃຫ້ ATEX ຫຼື IECEx ທີ່ຢູ່ອາໄສປ້ອງກັນການລະເບີດ. ຝາປິດທີ່ແຂງແຮງເຫຼົ່ານີ້ບັນຈຸມີປະກາຍໄຟພາຍໃນ, ປ້ອງກັນບໍ່ໃຫ້ພວກມັນເຮັດໃຫ້ເກີດການລະເບີດຂອງອາຍແກັສໃນບັນຍາກາດ.
ໄພຂົ່ມຂູ່ຕໍ່ສິ່ງແວດລ້ອມ |
ມາດຕະຖານການຢັ້ງຢືນທີ່ຕ້ອງການ |
ກົນໄກການປົກປ້ອງ |
ຂີ້ຝຸ່ນໜັກ / ຈົມນໍ້າຊົ່ວຄາວ |
IP67 / NEMA 4X |
O-rings ຜະນຶກເຂົ້າກັນ, ເຄືອບຕ້ານ corrosion |
ການດໍາເນີນງານໃຕ້ນ້ໍາຢ່າງຕໍ່ເນື່ອງ |
IP68 / NEMA 6P |
ຊ່ອງສຽບສອງຄັ້ງ |
ອາຍແກັສລະເບີດ / vapors |
ATEX / IECEx / NEMA 7 |
ຝາປິດປ້ອງກັນໄຟ, ບັນຈຸໄຟ |
ນອກນັ້ນທ່ານຍັງຕ້ອງປະເມີນກົນໄກທີ່ລົ້ມເຫລວ. ໃນກໍລະນີທີ່ມີການຂັດຂ້ອງຂອງກະແສໄຟຟ້າຢ່າງກະທັນຫັນ, ພາກສ່ວນທໍ່ບາງແຫ່ງຕ້ອງເລີ່ມຕົ້ນຢູ່ໃນຖານະທີ່ປອດໄພ. ທ່ານສາມາດກໍານົດລະບົບສໍາຮອງຫມໍ້ໄຟຫຼືໂມດູນພາກຮຽນ spring-return ກົນຈັກເພື່ອຂັບລໍາປິດໃນລະຫວ່າງການ blackouts. ສຸດທ້າຍ, ພຽງແຕ່ອີງໃສ່ຜູ້ຜະລິດ 'ເງື່ອນໄຂທີ່ເຫມາະສົມ' ຕາຕະລາງແຮງບິດສະແດງເຖິງຂຸມທີ່ສໍາຄັນ. ວິສະວະກອນທີ່ມີປະສົບການສະເຫມີປັບຕົວເລກພື້ນຖານໂດຍການຄິດໄລ່ການຫຼຸດລົງຂອງຄວາມກົດດັນທໍ່ທີ່ແທ້ຈິງ (ΔP) ແລະແຮງໂນ້ມຖ່ວງສະເພາະຂອງສື່. ການບໍ່ສົນໃຈຟີຊິກໃນໂລກທີ່ແທ້ຈິງເຫຼົ່ານີ້ເຮັດໃຫ້ເກີດຄວາມລົ້ມເຫລວເລື້ອຍໆໃນພາກສະຫນາມ.
ການປະຕິບັດຕົວຈິງ ແລະລາຍຊື່ຫຍໍ້ຂັ້ນຕອນຕໍ່ໄປ
ການປະຕິບັດການຍົກລະດັບສະເຫນີສິ່ງທ້າທາຍທີ່ແຕກຕ່າງກັນຂຶ້ນກັບສະຖານະພາບຂອງເວັບໄຊ. Retrofitting ອັດຕະໂນມັດເຂົ້າໄປໃນສະຖານທີ່ brownfield ທີ່ມີຢູ່ແລ້ວຮຽກຮ້ອງໃຫ້ມີການຮັບຮູ້ມິຕິຢ່າງເຂັ້ມງວດ. ທ່ານຕ້ອງຈັບຄູ່ຂະຫນາດ ISO 5210 ຫຼື ISO 5211 ທີ່ແນ່ນອນ. ຖ້າຮູບແບບຂອງ bolt ບໍ່ສອດຄ່ອງ, ຜູ້ປະກອບການປະເຊີນກັບການຊັກຊ້າຂອງເຄື່ອງຈັກທີ່ກໍາຫນົດເອງລາຄາແພງ. Greenfield ກໍ່ສ້າງສະເຫນີຄວາມຍືດຫຍຸ່ນຫຼາຍ, ໃຫ້ທີມງານຈັດຊື້ສາມາດກໍານົດມາດຕະຖານ flange ປະສົມກົມກຽວໂດຍກົງຈາກໂຮງງານ.
ການສ້າງຕັ້ງຂັ້ນຕອນຕໍ່ໄປທີ່ສາມາດປະຕິບັດໄດ້ຈະຊ່ວຍໃຫ້ທີມງານຈັດຊື້ຫຼີກລ່ຽງການຂັດຂວາງຂໍ້ກໍາຫນົດ. ການປະຕິບັດຕາມເສັ້ນທາງການກວດສອບທີ່ມີໂຄງສ້າງໃຫ້ແນ່ໃຈວ່າທ່ານລວບລວມຂໍ້ມູນວິສະວະກໍາທີ່ຈໍາເປັນທັງຫມົດກ່ອນທີ່ຈະຮ້ອງຂໍການສະເຫນີຜູ້ຂາຍ.
ກວດສອບສະເພາະປ່ຽງທີ່ມີຢູ່ຢ່າງລະອຽດ. ບັນທຶກປະເພດວາວທີ່ແນ່ນອນ, ຂະຫນາດຂອງລໍາຕົ້ນທາງກາຍະພາບ, ແລະຄວາມຕ້ອງການ torque ຫຼື thrust ສູງສຸດທີ່ຈັດພີມມາ.
ກໍານົດຄວາມຕ້ອງການຄວບຄຸມທີ່ແນ່ນອນ. ບອກຢ່າງຊັດເຈນວ່າ loop ຕ້ອງການການໂດດດ່ຽວເປີດ/ປິດແບບງ່າຍດາຍ ຫຼືການຄວບຄຸມແບບໂມດູນ 4-20mA ຢ່າງຕໍ່ເນື່ອງ.
ບັນທຶກການຈັດປະເພດສະພາບແວດລ້ອມທັງໝົດຂອງສະຖານທີ່. ລາຍລະອຽດລະດັບອຸນຫະພູມລ້ອມຮອບ, ຄວາມເລິກທີ່ອາດຈະຈົມໃຕ້ດິນ, ແລະຈໍາເປັນຕ້ອງການລະດັບພື້ນທີ່ອັນຕະລາຍການລະເບີດ.
ຮ້ອງຂໍເອກະສານສະເພາະຜູ້ຂາຍລາຍລະອຽດ. ໃຫ້ແນ່ໃຈວ່າຜູ້ຜະລິດແກ້ໄຂເງື່ອນໄຂການກວດສອບຂອງທ່ານຢ່າງຈະແຈ້ງ, ພິສູດວ່າຮາດແວຂອງພວກເຂົາກົງກັບຟີຊິກທໍ່ທໍ່ທີ່ແນ່ນອນຂອງທ່ານ.
ສະຫຼຸບ
ການຄວບຄຸມທໍ່ທີ່ປະສົບຜົນສໍາເລັດຍັງຄົງເປັນການອອກກໍາລັງກາຍໃນການຈັດຕໍາແຫນ່ງກົນຈັກຢ່າງເຂັ້ມງວດ. ການລະບຸປະເພດມໍເຕີທີ່ບໍ່ຖືກຕ້ອງຫຼືການປະເມີນຄວາມຕ້ານທານຂອງ breakout ຕໍ່າກວ່າຮັບປະກັນຄວາມລົ້ມເຫຼວຂອງອຸປະກອນກ່ອນໄວອັນຄວນ. ທ່ານຕ້ອງອີງໃສ່ການຕັດສິນໃຈຂອງທ່ານກ່ຽວກັບຄວາມຍາວເສັ້ນເລືອດຕັນໃນທາງດ້ານຮ່າງກາຍ, friction unseating, ແລະຄວາມຕັ້ງໃຈໃນການຄວບຄຸມສະເພາະ. ຂັ້ນຕອນຕໍ່ໄປທີ່ສາມາດປະຕິບັດໄດ້ລວມມີ:
ບູລິມະສິດການຈັບຄູ່ແຮງບິດທີ່ແນ່ນອນຫຼາຍກວ່າຂອບຄວາມປອດໄພທົ່ວໄປເພື່ອປ້ອງກັນການຕັດຂອງລໍາຕົ້ນ.
ໃຫ້ແນ່ໃຈວ່າທ່ານກໍານົດການຈັດອັນດັບຮອບວຽນຫນ້າທີ່ສູງໃນເວລາທີ່ການອອກແບບ modulating ການຄວບຄຸມ loops.
ກວດສອບຂະຫນາດ ISO flange ທີ່ຊັດເຈນກ່ອນທີ່ຈະສໍາເລັດການຄໍາສັ່ງ retrofitting ໃດ.
ກຳນົດການປະຕິບັດຕາມສິ່ງແວດລ້ອມຂອງ ATEX ຫຼື IP68 ໂດຍອີງໃສ່ການເປີດເຜີຍຂອງສະຖານທີ່ຕົວຈິງແທນທີ່ຈະເປັນລັກສະນະການປະຕິບັດພື້ນຖານ.
FAQ
ຖາມ: ເຄື່ອງກະຕຸ້ນໄຟຟ້າຫຼາຍລ້ຽວສາມາດໃຊ້ກັບປ່ຽງສີ່ລ້ຽວໄດ້ບໍ?
A: ແມ່ນແລ້ວ, ແຕ່ພຽງແຕ່ຖ້າຈັບຄູ່ກັບກ່ອງເກຍປະຈໍາໄຕມາດທີສອງ (worm gear) ເພື່ອແປການຫມຸນຢ່າງຕໍ່ເນື່ອງເຂົ້າໄປໃນຈັງຫວະ 90 ອົງສາແລະຄູນແຮງບິດ.
Q: ປັດໄຈຄວາມປອດໄພມາດຕະຖານໃນເວລາທີ່ຂະຫນາດເຄື່ອງກະຕຸ້ນໄຟຟ້າອຸດສາຫະກໍາແມ່ນຫຍັງ?
A: ໂດຍທົ່ວໄປແລ້ວວິສະວະກອນນໍາໃຊ້ຂອບຄວາມປອດໄພ 20% ຫາ 30% ຂ້າງເທິງແຮງບິດປະຕິບັດການສູງສຸດຂອງປ່ຽງເພື່ອບັນຊີສໍາລັບ friction ຂອງສື່ມວນຊົນ, ປະທັບຕາອາຍຸ, ແລະການເຫນັງຕີງຂອງຄວາມກົດດັນ.
ຖາມ: ແມ່ນຫຍັງຄືຄວາມແຕກຕ່າງລະຫວ່າງເຄື່ອງເປີດ/ປິດ ແລະເຄື່ອງກະຕຸ້ນປ່ຽງໂມດູນ?
A: ເປີດ/ປິດ actuators ຖືກອອກແບບມາເພື່ອເປີດຫຼືປິດຢ່າງເຕັມສ່ວນແລະມີຮອບວຽນຈໍາກັດ (ເວລາພັກຜ່ອນຂອງມໍເຕີຕ້ອງການ). A modulating valve actuator ຖືກອອກແບບມາສໍາລັບການປັບຕົວຢ່າງຕໍ່ເນື່ອງ, ມີວົງຈອນຫນ້າທີ່ສູງຂຶ້ນ (ມັກຈະ 100%), motors ພິເສດ, ແລະຕໍາແຫນ່ງພາຍໃນເພື່ອຕອບສະຫນອງຕໍ່ສັນຍານຄວບຄຸມຕົວແປ (ຕົວຢ່າງ, 4-20mA).
Q: ມາດຕະຖານ ISO ມີຜົນກະທົບແນວໃດຕໍ່ການເລືອກເຄື່ອງກະຕຸ້ນວາວໄຟຟ້າ?
A: ມາດຕະຖານເຊັ່ນ ISO 5210 (ສໍາລັບການຫັນຫຼາຍ) ແລະ ISO 5211 (ສໍາລັບການຫັນເປັນພາກສ່ວນ) ກໍານົດຂະຫນາດຂອງ flange ທີ່ແນ່ນອນແລະປະເພດໄດ, ຮັບປະກັນວ່າ actuators ແລະວາວຈາກຜູ້ຜະລິດທີ່ແຕກຕ່າງກັນສາມາດໄດ້ຮັບການປະສົມຢ່າງປອດໄພແລະປອດໄພໂດຍບໍ່ມີການເຄື່ອງຈັກທີ່ກໍາຫນົດເອງ.