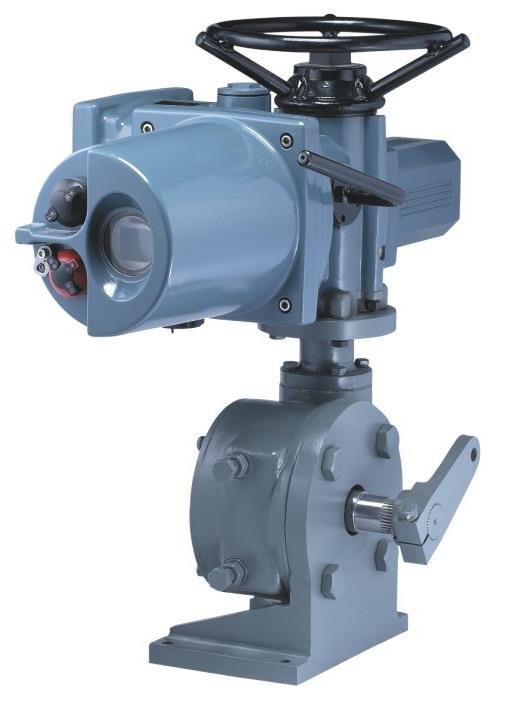
Արդյունաբերական խողովակաշարերի ավտոմատացումը բացառիկ մեծ խաղադրույքներ է կրում ժամանակակից վերամշակման օբյեկտներում: Վերահսկիչ սարքավորումների սխալ ճշգրտումը հաճախ հանգեցնում է վաղաժամ ձախողման, վտանգավոր արտահոսքի կամ գործընթացի լուրջ խոչընդոտների: Ինժեներները և գնումների թիմերը մշտապես բախվում են ոլորող մոմենտների անհամապատասխանության պրոֆիլների կամ անհամատեղելի աշխատանքային ցիկլերի՝ ավտոմատացված համակարգերի արդիականացման ժամանակ: Շարժիչի մեխանիզմի և փականի ցողունի միջև ուղիղ մեխանիկական կապի սխալ ըմբռնումը հաճախ հանգեցնում է շարժիչների քերծվածքի և փչման: Մենք ներկայացնում ենք խիստ գործառնական շրջանակ՝ ճիշտը ընտրելու համար արդյունաբերական էլեկտրական ակտուատոր՝ ձեր հատուկ հաստատության կարիքների համար: Դուք կսովորեք վերջնական սահմանափակումները, որոնք բաժանում են բազմակողմանի, մասնակի շրջադարձի և գծային պահանջները: Այս համապարփակ ուղեցույցը երաշխավորում է, որ դուք հաստատեք անխոհեմ մեխանիկական հավասարեցում և երկարաժամկետ հուսալիություն ձեր կարևոր խողովակաշարի ենթակառուցվածքի համար:
Հիմնական Takeaways
**Փականների մեխանիկայի կանոն.** Բազմաթիվ պտույտի և մասնակի շրջադարձի միջև ընտրությունն ամբողջությամբ թելադրված է փականի ցողունի շարժումով (գծային/բազմ պտտվող ընդդեմ 90 աստիճանի պտույտի):
**Մոմենտ ոլորող մոմենտը դինամիկ է.** Ճշգրիտ չափագրումը պահանջում է հաշվարկել ոչ միայն պտտվող ոլորող մոմենտը, այլև նստատեղերի/չենթարկվող (ճեղքման) մոմենտը:
**Control Intent Maters.** Մոդուլացնող հսկողությունը պահանջում է աշխատանքային ցիկլի մասնագիտացված վարկանիշներ` համեմատած ստանդարտ միացման/անջատման մեկուսացման հավելվածների հետ:
**Համապատասխանությունը սակարկելի չէ.** Բնապահպանական իրողությունները (ATEX, NEMA, IP վարկանիշներ) ավելի շատ թելադրում են շարժիչի բնակարանը և էլեկտրոնիկան, քան ելակետային կատարումը:
Ինժեներական ելակետ. Ինչու՞ փականի մեխանիկը թելադրում է ակտիվացնողի ընտրությունը
Հսկիչ շարժիչի և փականի ցողունի միջև մեխանիկական կապի սխալ ըմբռնումը հանգեցնում է գործառնական լուրջ ձախողումների: Երբ դուք անհամապատասխանում եք այս բաղադրիչներին, դուք վտանգի տակ եք առնում փոխանցումատուփը, փչված շարժիչները կամ թերի կնքումը: Գործընթացի ինժեներները հաճախ բուժում են էլեկտրական փականի շարժիչը որպես ինքնուրույն նախապատվություն: Այնուամենայնիվ, կոշտ կանոնների հաստատումը կանխում է համակարգային սխալները: Դուք չեք ընտրում սարքի տեսակը՝ ելնելով ապրանքանիշի հավատարմությունից կամ առանձնացված հատկանիշներից: Դուք նշում եք այն՝ հիմնվելով ամբողջությամբ ձեր խողովակաշարի փականների ֆիզիկական հարվածի և մղման պահանջների վրա:
Դուք պետք է հստակ սահմանեք բաժանումը տարբեր փականների գործողությունների միջև: Յուրաքանչյուր մեխանիկական դիզայն պահանջում է որոշակի շարժիչ ուժ: Գծային կամ բարձրացող ցողունային նմուշները, ինչպիսիք են դարպասի և գլոբուսի փականները, պահանջում են բազմաթիվ պտույտներ՝ ամբողջական հարվածն ավարտելու համար: Ընդհակառակը, պտտվող նմուշները, ներառյալ գնդիկավոր, թիթեռային և խցանման փականները, պահանջում են խիստ սահմանված մասնակի պտույտ: Այս պտույտը սովորաբար անցնում է ուղիղ 90 աստիճանով: Ճանաչելով այս մեխանիկական բաժանումը կազմում է ավտոմատացման հաջող հստակեցման հիմքը:
Փականների կատեգորիա
Փականների ընդհանուր տեսակները
Շարժման պահանջ
Գործարկիչի հավասարեցում
Գծային / բարձրացող ցողուն
Դարպաս, Գլոբուս, Պինչ
Բազմաթիվ 360° պտույտներ
Multi-Turn
Պտտվող / Քառորդ շրջադարձ
Գնդակ, Թիթեռ, Խրոց
Մասնակի 0-90° ռոտացիա
Մաս-շրջադարձ
Բազմաշրջադարձային փականների ակտուատորների նշում. հնարավորություններ և սահմանափակումներ
Այս մասնագիտացված ստորաբաժանումները նախատեսված են անընդհատ պտտվող ոլորող մոմենտ արտադրելու համար: Նրանք սպասարկում են փականներ, որոնք պահանջում են բազմաթիվ 360 աստիճանի պտույտներ՝ ամբողջովին բաց վիճակից ամբողջովին փակ վիճակի անցնելու համար: Ա բազմակի շրջադարձային փականների շարժիչը հիմնականում կարգավորում է դարպասի փականները և գլոբուս փականները: Դուք սովորաբար կգտնեք այս ծրագրերը բարձր ճնշման ջրային ցանցերում, ծանր գոլորշու գծերում և զանգվածային նավթատարներում: Շարունակական պտտվող ուժն ապահովում է սեպը կամ գլոբուսը ամուր նստած բարձր մեդիայի ճնշման դեմ:
Այս համակարգերը գնահատելիս պետք է հաշվի առնել մի քանի կարևոր չափումներ: Այս գործոնները վերլուծելու ձախողումը հանգեցնում է արագ մեխանիկական դեգրադացիայի:
Հպման ընդունում. միավորը պետք է կարգավորի առանցքային մղումը, որն առաջանում է փականի ցողունից: Օպերատորները հաճախ պահանջում են հատուկ մղիչ հիմքեր կամ ծանր առանցքակալներ՝ այս ֆիզիկական բեռը կլանելու համար:
Ոլորող մոմենտ ընդդեմ արագության. Դուք պետք է հավասարակշռեք շարժիչի շարժիչի RPM-ը պահանջվող փակման ժամանակի հետ: Դարպասի փականի չափազանց արագ փակումը առաջացնում է ջրային մուրճի կործանարար ազդեցություն ամբողջ խողովակաշարում:
Սահմանափակման և ոլորող մոմենտների անջատիչներ. ճշգրիտ չափաբերումը մնում է բացարձակապես պարտադիր: Դարպասի փականի չափից ավելի ոլորումը կարող է հեշտությամբ շեղել կամ ամբողջությամբ փշրել փականի նուրբ նստատեղը:
Իրականացման ռիսկը մնում է բարձր, եթե ինժեներները անտեսեն պատշաճ գործարկումը: Հաստատությունների ղեկավարները պետք է չափորոշեն սահմանային անջատիչները, որպեսզի շարժիչը կանգ առնի ճամփորդական հարվածի վերջում: Շարժիչը կանգնեցնելու համար բացառապես ոլորող մոմենտ անջատիչների վրա հենվելը հաճախ ժամանակի ընթացքում անտեղի լարում է մեխանիկական կապերը:
Հստակեցնելով մասնակի շրջադարձային ակտուատորները՝ արագություն, ճշգրտություն և ճեղքման մոմենտ
Ինժեներները նախագծում են այս ագրեգատները շարժման խիստ սահմանափակ շրջանակի համար: Նրանք սովորաբար շարժվում են 0-ից մինչև ուղիղ 90 աստիճան: Ոլորտի մասնագետները հաճախ դրանք անվանում են քառորդ շրջադարձային համակարգեր: Ա մասի հերթափոխի շարժիչը բռնակներ է գնդիկավոր փականների, թիթեռի փականների և խրոցակի փականների վրա: Այս նախագծերը գերազանցում են խողովակաշարի արագ մեկուսացումը կամ հոսքի շեղման հատուկ առաջադրանքները: Նրանց հակիրճ հարվածը թույլ է տալիս արագ բացման և փակման ցիկլերը արտակարգ անջատումների ժամանակ:
Այս ստորաբաժանումների հստակեցումը պահանջում է զգույշ ուշադրություն դարձնել սկզբնական դիմադրության ուժերին: Պտտվող փականները ներկայացնում են յուրահատուկ մեխանիկական մարտահրավերներ՝ համեմատած բարձրացող ցողունային նմուշների հետ:
Պտտվող ոլորող մոմենտների բծեր. Պտտվող նմուշները պահանջում են զգալիորեն ավելի մեծ ոլորող մոմենտ՝ նախնական կնիքը կոտրելու համար: Գնդիկավոր փականի տեղադրումը շատ ավելի շատ էներգիա է պահանջում, քան հարվածի կեսին ճանապարհորդելը:
Փոխանցման տուփի փոխակերպումներ. Դուք կարող եք զուգակցել մի քանի պտույտ շարժիչ շարժիչը՝ օգտագործելով քառորդ պտույտի ճիճու փոխանցումատուփ: Սա ստեղծում է բարձր պտտվող հիբրիդային միավոր, որն իդեալական է զանգվածային թիթեռային փականների համար:
Իրականացման ռիսկերն ամբողջությամբ կենտրոնանում են լրատվամիջոցների վարքագծի վրա: Գործընթացային լրատվամիջոցների կուտակումը չհաշվառելը ժամանակի ընթացքում կտրուկ մեծացնում է պահանջվող անջատման ոլորող մոմենտը: Կաղապարները, մասշտաբը և բյուրեղացնող հեղուկները ծայրահեղ շփում են ստեղծում փականի մարմնի ներսում: Եթե շարժիչի շարժիչը չափեք միայն մաքուր ջրի պայմաններից ելնելով, ապա սարքը ի վերջո կկանգնի, երբ փորձեք տեղից հանել թեփուկավոր թիթեռի սկավառակը:
Գծային փականների ակտուատորներ և մոդուլացնող կառավարում. գործընթացի հոսքի օպտիմալացում
Գործընթացների ժամանակակից ավտոմատացումը հաճախ դուրս է գալիս պարզ միացման/անջատման մեկուսացման առաջադրանքներից: Հաստատությունները պահանջում են հոսքի ճշգրիտ կարգավորում՝ քիմիական խառնուրդը օպտիմալացնելու կամ գոլորշու ճնշումը կառավարելու համար: Ա գծային փականի մղիչն ապահովում է ուղղակի մղման կիրառումներ: Ինժեներները սովորաբար տեղադրում են այս ագրեգատները գլոբուսի կամ դիֆրագմայի կառավարման փականների վրա: Ներքին թելերի մեխանիզմները անխափան կերպով փոխակերպում են պտտվող շարժիչի շարժումը խիստ գծային ուժի: Սա բարձր վերահսկվող քայլերով մղում է փականի ցողունը դեպի հոսքի ուղի:
Ընտրելով ա մոդուլացնող փականի ակտուատորը , ճշգրտման պարամետրերը կտրուկ փոխվում են: Մեկուսացման գործառույթները թույլ են տալիս երկարատև հանգստանալ շարժիչի համար, սակայն մոդուլյացիան պահանջում է շարունակական մեխանիկական միացում:
Աշխատանքային ցիկլի պահանջներ. ստանդարտ միացման/անջատման համակարգերը սովորաբար ունեն 25% աշխատանքային ցիկլի վարկանիշ: Մոդուլավորվող ստորաբաժանումները պահանջում են շարունակական կամ գրեթե շարունակական աշխատանքային վարկանիշներ: Նրանք հաճախ հասնում են մինչև 100% աշխատանքային հզորության՝ անընդհատ կարգավորելու փականի դիրքը՝ առանց շարժիչի այրման վտանգի:
Դիրքորոշման ճշգրտություն. մոդուլացնող համակարգերը պահանջում են առաջադեմ էլեկտրոնիկա: Նրանք ինտեգրվում են ուղղակիորեն՝ օգտագործելով 4-20 մԱ անալոգային ազդանշաններ: Ժամանակակից թվային արձանագրությունները, ինչպիսիք են HART-ը կամ Foundation Fieldbus-ը, թույլ են տալիս միկրո ճշգրտումներ և հեռահար ախտորոշում:
Կարգավորումների մոդուլյացիայի հաջողության չափանիշները հիմնված են կայուն հանգույցի կառավարման վրա: Համակարգը պետք է պահպանի զրոյական փակուղի և վերացնի որսը։ Որսը տեղի է ունենում, երբ շարժիչը անընդհատ գերազանցում է և հետ է շարժվում՝ նպատակակետը գտնելու համար: Հոսքի ճշգրիտ արագությունը կախված է ներքին դիրքավորողներից, որոնք արագորեն մեկնաբանում են կառավարման ազդանշանը և այն վերածում անմիջական ֆիզիկական մղման:
Հիմնական գնահատման շրջանակ. ակնարկներ, միջավայրեր և համապատասխանություն
Հուսալի ավտոմատացումը պահանջում է խիստ հիմնական գնահատման շրջանակ: Լավագույն պրակտիկան թելադրում է կիրառել 20% -ից 30% անվտանգության գործոն փականի առավելագույն հրապարակված ոլորող մոմենտների գնահատման նկատմամբ: Այնուամենայնիվ, դուք պետք է զգուշորեն խուսափեք չափից ավելի չափից: Զանգվածային չափերի շարժիչ ագրեգատները ավելորդ քաշ են ավելացնում խողովակաշարին: Նրանք նաև ներկայացնում են խցանման իրադարձության ժամանակ փականի ցողունների կտրման լուրջ վտանգը: Անվտանգության սահմանը պետք է տեղավորի մեդիա շփման և ծերացման կնիքները՝ չհաղթահարելով սարքավորումների մեխանիկական սահմանները:
Բնապահպանական և վտանգավոր հավաստագրերը թելադրում են միավորի ֆիզիկական բնակեցումը: Սուզման ռիսկերը պահանջում են գնահատել IP67 կամ IP68 վարկանիշները՝ ներթափանցման խիստ պաշտպանության համար: Անկայուն քիմիական կամ նավթաքիմիական միջավայրերը պահանջում են ATEX կամ IECEx պայթյունավտանգ պատյաններ: Այս ամուր պարիսպները պարունակում են ներքին կայծեր, որոնք թույլ չեն տալիս նրանց բոցավառել մթնոլորտային պայթուցիկ գազերը:
Բնապահպանական սպառնալիք
Պահանջվող հավաստագրման ստանդարտ
Պաշտպանության մեխանիզմ
Ծանր փոշի / Ժամանակավոր սուզում
IP67 / NEMA 4X
Կնքված O-rings, կոռոզիոն դիմացկուն ծածկույթ
Շարունակական ստորջրյա շահագործում
IP68 / NEMA 6P
Կրկնակի կնքված տերմինալային խցիկներ
Պայթուցիկ գազեր / գոլորշիներ
ATEX / IECEx / NEMA 7
Բոցակայուն պարիսպ, կայծի պարունակություն
Դուք նաև պետք է գնահատեք անհաջող մեխանիզմները: Էլեկտրաէներգիայի հանկարծակի խափանման դեպքում խողովակաշարի որոշ հատվածներ պետք է լռելյայն ապահով դիրք ունենան: Դուք կարող եք նշել մարտկոցի պահեստային համակարգերը կամ մեխանիկական զսպանակային մոդուլները՝ անջատումների ժամանակ ցողունը փակելու համար: Ի վերջո, միայն արտադրողի «իդեալական վիճակի» ոլորող մոմենտների գծապատկերների վրա հիմնվելը մեծ որոգայթ է: Փորձառու ինժեներները միշտ կարգավորում են ելակետային թվերը՝ հաշվարկելով խողովակաշարի իրական ճնշման անկումը (ΔP) և կրիչի տեսակարար կշիռը: Այս իրական աշխարհի ֆիզիկայի անտեսումն առաջացնում է դաշտային հաճախակի ձախողումներ:
Իրականացման իրողություններ և հաջորդ քայլերի կարճ ցուցակում
Թարմացումների իրականացումը տարբեր մարտահրավերներ է ներկայացնում՝ կախված կայքի կարգավիճակից: Ավտոմատացման վերազինումը գոյություն ունեցող բրաունֆիլդում գտնվող հաստատությունում պահանջում է խիստ ծավալային իրազեկում: Դուք պետք է համապատասխանեք ճշգրիտ ISO 5210 կամ ISO 5211 եզրաչափերին: Եթե պտուտակների օրինաչափությունները չեն համընկնում, օպերատորները բախվում են թանկարժեք մաքսային հաստոցների հետաձգմանը: Greenfield-ի կոնստրուկցիաներն առաջարկում են զգալիորեն ավելի մեծ ճկունություն՝ թույլ տալով գնումների թիմերին հստակեցնել ներդաշնակեցված եզրային ստանդարտները անմիջապես գործարանից:
Գործող հաջորդ քայլերի ստեղծումն օգնում է գնումների թիմերին խուսափել հստակեցումների խոչընդոտներից: Կառուցվածքային աուդիտի ուղին հետևելը երաշխավորում է, որ դուք հավաքում եք բոլոր անհրաժեշտ ինժեներական տվյալները՝ նախքան վաճառողի առաջարկներ խնդրելը:
Մանրակրկիտ ստուգեք առկա փականի բնութագրերը: Փաստաթղթավորեք փականի ճշգրիտ տեսակը, ցողունի ֆիզիկական չափերը և հրապարակված մոմենտների կամ մղման առավելագույն պահանջները:
Սահմանեք վերահսկողության ճշգրիտ պահանջը: Հստակ նշեք, թե արդյոք օղակը պահանջում է պարզ միացում/անջատում մեկուսացում կամ շարունակական 4-20 մԱ մոդուլացնող հսկողություն:
Փաստաթղթավորեք կայքի բոլոր բնապահպանական դասակարգումները: Մանրամասնեք շրջակա միջավայրի ջերմաստիճանի միջակայքը, պոտենցիալ սուզման խորությունները և պայթյունավտանգ վտանգավոր տարածքների պահանջվող գնահատականները:
Պահանջել մանրամասն վաճառողի բնութագրերի թերթիկներ: Համոզվեք, որ արտադրողը հստակորեն անդրադառնում է ձեր ստուգված չափանիշներին, ապացուցելով, որ դրանց սարքավորումները համապատասխանում են ձեր խողովակաշարի ճշգրիտ ֆիզիկային:
Եզրակացություն
Խողովակաշարի հաջող վերահսկումը մնում է խիստ մեխանիկական հավասարեցման վարժություն: Շարժիչի սխալ տեսակը նշելը կամ ճեղքման դիմադրության թերագնահատումը երաշխավորում է սարքավորումների վաղաժամ խափանումը: Դուք պետք է ձեր որոշումները հիմնեք ֆիզիկական հարվածի երկարության, նստատեղերի հետ շփման և հսկողության հատուկ մտադրության վրա: Գործող հաջորդ քայլերը ներառում են.
Առաջնահերթություն տվեք ոլորող մոմենտների ճշգրիտ համընկնումին՝ ընդհանրացված անվտանգության սահմանների նկատմամբ՝ ցողունի կտրումը կանխելու համար:
Համոզվեք, որ դուք նշել եք աշխատանքային ցիկլի բարձր գնահատականներ՝ մոդուլացնող կառավարման օղակները նախագծելիս:
Ստուգեք ISO եզրերի ճշգրիտ չափերը՝ նախքան վերազինման ցանկացած պատվեր ավարտելը:
Պարտադրել ATEX կամ IP68 բնապահպանական համապատասխանությունը՝ հիմնվելով տեղանքի իրատեսական ազդեցության վրա, այլ ոչ թե ելակետային կատարողական հատկանիշների վրա:
ՀՏՀ
Հ. Կարո՞ղ է մի քանի պտույտով էլեկտրական մղիչ օգտագործել քառորդ պտտվող փականի վրա:
A: Այո, բայց միայն այն դեպքում, եթե այն զուգակցված է երկրորդական քառորդ շրջադարձային փոխանցման տուփի հետ (որդնանման հանդերձում)՝ շարունակական պտույտը վերածելու 90 աստիճանի հարվածի և բազմապատկելու ոլորող մոմենտը:
Հարց: Ո՞րն է ստանդարտ անվտանգության գործոնը արդյունաբերական էլեկտրական շարժիչի չափսերը չափելիս:
A. Ինժեներները սովորաբար կիրառում են 20% -ից 30% անվտանգության սահմանը փականի առավելագույն հրապարակված գործառնական ոլորող մոմենտից բարձր` հաշվի առնելով լրատվամիջոցների շփումը, ծերացող կնիքները և ճնշման տատանումները:
Հարց. Ո՞րն է տարբերությունը միացման/անջատման և մոդուլացնող փականի շարժիչի միջև:
A. Միացման/անջատման շարժիչները նախագծված են ամբողջությամբ բացելու կամ ամբողջությամբ փակելու համար և ունեն սահմանափակ աշխատանքային ցիկլեր (շարժիչի հանգստի ժամանակը պահանջվում է): Մոդուլացնող փականի ակտուատորը նախատեսված է շարունակական ճշգրտումների համար, որն ունի ավելի բարձր աշխատանքային ցիկլեր (հաճախ 100%), մասնագիտացված շարժիչներ և ներքին դիրքավորիչներ՝ փոփոխական կառավարման ազդանշաններին արձագանքելու համար (օրինակ՝ 4-20 մԱ):
Հարց. Ինչպե՞ս են ISO ստանդարտներն ազդում էլեկտրական փականի շարժիչի ընտրության վրա:
Պատ. ISO 5210 (բազմաթիվ պտույտի համար) և ISO 5211 (մասնակի շրջադարձի համար) ստանդարտները սահմանում են եզրերի ճշգրիտ չափերը և շարժիչի տեսակները, ապահովելով, որ տարբեր արտադրողների շարժիչները և փականները կարող են ապահով և ապահով կերպով զուգակցվել առանց հատուկ մշակման: