Na automação de processos industriais, a confiabilidade de uma malha de controle depende inteiramente do seu elemento de controle final. O manuseio preciso de fluidos requer execução mecânica exata de comandos digitais ou analógicos. Um controlador lógico programável pode calcular a vazão exata necessária, mas se a válvula não conseguir atingir fisicamente essa posição específica, o processo será degradado. Especificar a configuração errada do atuador leva à falha prematura do motor, controle de fluxo impreciso, gargalos de integração com redes existentes e tempo de inatividade não planejado.
Indo além das definições básicas, este guia fornece uma estrutura de avaliação técnica para Controles do Atuador Elétrico . Detalhamos como alinhar tipos de movimento, disponibilidade de energia, sinais de controle e classificações ambientais com requisitos específicos do processo. Ao compreender as nuances mecânicas e elétricas desses dispositivos, você pode garantir a integração adequada, eliminar a oscilação de controle e maximizar a vida útil operacional dos seus sistemas de manuseio de fluidos.
O movimento determina a seleção: Combinar a saída mecânica do atuador (multivoltas, giro parcial ou linear) com o projeto específico da haste da válvula é o primeiro passo inegociável na especificação.
A precisão do controle varia: as aplicações exigem uma lógica de controle distinta, que vai desde a operação discreta básica (liga/desliga) até o posicionamento preciso e contínuo usando um atuador elétrico modulante e um posicionador dedicado.
O dimensionamento requer margens de segurança: Cálculos precisos de torque e empuxo devem levar em conta o atrito de ruptura, as forças dinâmicas do fluido e os fatores de segurança apropriados para evitar a parada do motor.
A energia e o ambiente determinam a vida útil: combinar a tensão local disponível, as classificações do gabinete, as certificações de áreas perigosas e os limites do ciclo de trabalho é fundamental para evitar falhas catastróficas em condições operacionais adversas.
Compreendendo os controles do atuador elétrico na automação de processos
A transição da operação manual ou de sistemas pneumáticos legados para uma configuração elétrica automatizada requer objetivos de engenharia claros. As instalações fazem essa transição para obter maior precisão de posicionamento, eliminar a carga de manutenção da infraestrutura de ar comprimido e obter acesso a dados de diagnóstico aprimorados. Um sistema elétrico bem especificado fornece controle repetível e de alta resolução, essencial para circuitos de processos complexos. Você deve definir como será o sucesso de sua aplicação específica antes de selecionar o hardware.
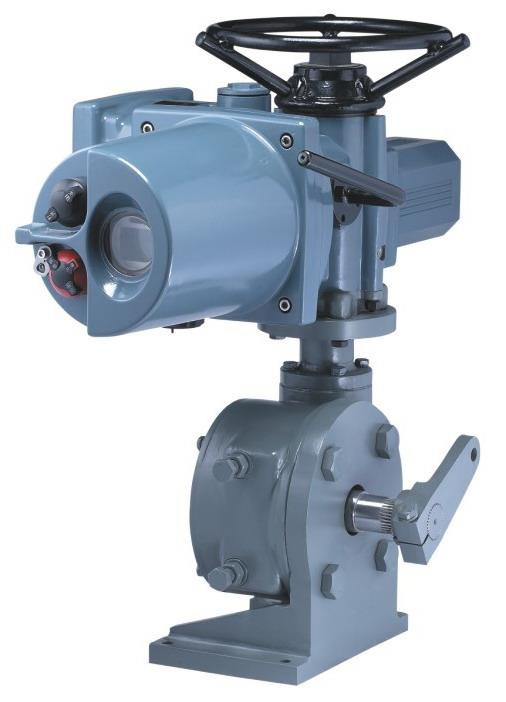
A arquitetura fundamental desses dispositivos depende de vários componentes centrais interconectados. O motor elétrico e o trem de engrenagens multiplicam o torque ou empuxo, convertendo a rotação do motor de alta velocidade em poderosa força mecânica. A placa lógica traduz os sinais eletrônicos recebidos em movimentos precisos do motor. Os interruptores de limite e de torque fornecem proteção de fim de curso, garantindo que o motor pare antes de danificar o interno da válvula. Um volante de acionamento manual permite comissionamento, calibração mecânica e operação de emergência durante cortes de energia.
Os engenheiros devem observar objetivamente as características de desempenho ao comparar sistemas elétricos e pneumáticos. Os controles elétricos oferecem precisão superior e eliminam o risco de congelamento das linhas de ar em ambientes frios. Eles normalmente apresentam velocidades de curso mais lentas em comparação com a atuação rápida dos cilindros pneumáticos. Os sistemas pneumáticos oferecem desempenho de ação rápida, mas exigem manutenção contínua do suprimento de ar da planta para evitar que umidade e detritos degradem as vedações internas.
Métrica de desempenho
Atuação Elétrica
Atuação Pneumática
Fonte de energia
Rede elétrica local (24 VCC, 120 VCA, 480 VCA)
Sistema de ar comprimido da planta (normalmente 80-120 psi)
Velocidade do curso
Mais lento, altamente controlado, ajustável via VFD
Muito rápido, difícil de controlar com precisão no meio do curso
Alta (substituição do filtro, drenagem da linha de ar, verificação da vedação)
Operação em clima frio
Excelente (aquecedores de ambiente interno evitam condensação)
Ruim (a umidade nas linhas de ar congela e bloqueia as portas)
Avaliação de tipos de movimento do atuador para projetos específicos de válvulas
Categorizar os atuadores por sua produção mecânica é a base da especificação. O movimento gerado pelo motor e pela caixa de engrenagens deve corresponder perfeitamente ao interno da válvula e à distância de deslocamento necessária. Forçar um tipo de movimento incompatível no corpo da válvula resulta em falha mecânica imediata ou graves limitações operacionais.
Aplicações de atuadores de válvula multivoltas
Essas unidades são mecanicamente capazes de realizar múltiplas rotações de 360 graus. Esta rotação é necessária para mover o interno da válvula de uma posição totalmente aberta para uma posição totalmente fechada durante um curso longo. Você normalmente emparelhará um atuador de válvula multivoltas com válvulas gaveta, válvulas globo e certos tipos de válvulas de mangote. Ao avaliar essas aplicações, os engenheiros devem avaliar a compatibilidade da porca da haste. As válvulas de haste ascendente requerem um eixo de saída oco no atuador para permitir que a haste roscada passe enquanto a válvula abre. As hastes não ascendentes requerem uma configuração de porca de acionamento diferente. Além disso, essas unidades devem atender aos requisitos de sede de alto torque necessários para encaixar firmemente uma válvula gaveta em suas sedes sem cortar a haste.
Aplicações de atuador de válvula parcial
Projetados para rotação fracionada, esses dispositivos normalmente operam dentro de um parâmetro estrito de 90 graus. UM O atuador de válvula de giro parcial é a escolha padrão para válvulas esfera, válvulas borboleta e válvulas macho. A lente de avaliação aqui envolve o gerenciamento da curva de torque. As válvulas quarto de volta apresentam um requisito de torque não linear. A força mais alta, conhecida como torque de ruptura, é necessária para desencaixar a válvula contra a pressão diferencial máxima. A exigência de torque cai durante o percurso intermediário antes de aumentar novamente quando a válvula fecha contra as forças hidrodinâmicas do fluido. Você deve dimensionar o motor para lidar com o pico de torque de ruptura, não apenas com o torque de operação.
Aplicações de atuadores de válvula linear
Em vez de rotação, essas unidades fornecem movimento linear direto de empurrar ou puxar. UM O atuador de válvula linear é compatível com válvulas de diafragma, válvulas de manga flexível e válvulas de controle linear de haste deslizante. A especificação dessas unidades requer o cálculo exato do empuxo da haste necessário para superar a pressão do processo, a velocidade do fluido e o atrito da gaxeta. Você deve avaliar os mecanismos de acoplamento para garantir que eles localizam o obturador da válvula de maneira precisa e rígida. Qualquer inclinação mecânica ou folga introduzida no circuito de controle no ponto de acoplamento causará um controle de fluxo errático e forçará o posicionador a procurar constantemente o ponto de ajuste correto.
Sinais de Controle e Posicionamento: Ligado/Desligado vs. Modulação
O alinhamento das capacidades de controle eletrônico com as demandas do circuito do processo é obrigatório para a estabilidade operacional. A placa lógica deve interpretar os sinais enviados pelo sistema de controle distribuído (DCS) ou controlador lógico programável (PLC) e traduzi-los em movimento físico apropriado.
Controle Discreto (Abrir/Fechar)
O controle discreto é utilizado para isolamento, sequências de desligamento de emergência e operações básicas de lote onde a válvula só precisa existir em dois estados: totalmente aberta ou totalmente fechada. A lógica de controle depende de comandos simples baseados em relés. O feedback da chave limitadora confirma a posição de fim de percurso de volta ao PLC. A proteção de assentamento por torque garante que o motor desligue se uma obstrução impedir que a válvula feche completamente, protegendo assim as ligações mecânicas contra cisalhamento sob o torque de parada total do motor.
Especificando um atuador elétrico modulante
Para aplicações que exigem fluxo contínuo, temperatura ou regulação de pressão, o controle discreto é insuficiente. Esses cenários exigem uma atuador elétrico modulante . A lógica de controle envolve a aceitação de sinais analógicos, normalmente 4-20 mA ou 0-10 V, por meio de um posicionador integrado. Isso permite que o sistema localize a válvula proporcionalmente com base na variação do sinal de controle. Ao avaliar unidades modulantes, você deve avaliar os ajustes de resolução e banda morta. Se a zona morta estiver muito apertada, o atuador procurará constantemente a posição perfeita, levando à rápida queima do motor. Se for muito amplo, o controle do processo torna-se lento e impreciso. Capacidades adequadas de integração do loop PID são essenciais para manter a estabilidade.
Comunicação Digital e Atuadores Inteligentes
As instalações de processo modernas dependem cada vez mais de atuadores inteligentes integrados a redes industriais. Esta integração digital proporciona um valor imenso além do simples posicionamento. Os operadores obtêm acesso a dados de manutenção preditiva, permitindo-lhes monitorar perfis de torque ao longo do tempo para detectar o desgaste da válvula antes que ocorra uma falha.
Protocolo HART: permite que informações de diagnóstico digital sejam transportadas sobre a fiação analógica padrão de 4-20 mA, tornando-o ideal para modernização de plantas mais antigas.
Foundation Fieldbus: Permite controle distribuído diretamente nos dispositivos de campo, reduzindo a carga de processamento no DCS central.
Profibus DP: Fornece comunicação discreta de alta velocidade para tarefas de isolamento rápidas e sequências de lote complexas.
Modbus RTU: Oferece comunicação serial simples e robusta, comumente usada para sistemas SCADA de área ampla em redes de dutos.
Ethernet/IP: Oferece integração de alta largura de banda diretamente em redes modernas em toda a fábrica para registro de dados em tempo real e calibração remota.
Dimensões técnicas de dimensionamento, potência e avaliação de desempenho
O dimensionamento preciso impacta a confiabilidade e a integridade do sistema a longo prazo. Uma unidade subdimensionada irá parar sob carga, enquanto uma unidade superdimensionada desperdiça recursos e adiciona peso e estresse desnecessários à infraestrutura de tubulação.
Fonte de alimentação e disponibilidade de tensão
Combinar a potência do local com os requisitos do motor é um passo fundamental. As configurações comuns incluem 24 VCC para aplicações solares ou de baixa potência, 120 VCA monofásico para uso industrial padrão e 480 VCA trifásico para requisitos de alto torque e serviços pesados. Os engenheiros devem avaliar o consumo de energia e a corrente de partida durante a inicialização. Os motores elétricos consomem uma amperagem significativamente maior quando iniciam o movimento em comparação com a corrente de funcionamento. Disjuntores, relés e medidores de cabos devem ser dimensionados corretamente para lidar com essa irrupção sem disparos incômodos.
Cálculos de torque e impulso
O dimensionamento adequado requer a identificação da pressão diferencial máxima (Max DP) que a válvula experimentará nos piores cenários. A partir desses dados, os engenheiros calculam o Torque de Partida (para iniciar o movimento), o Torque de Operação (para manter o movimento) e o Torque de Assento (para conseguir o desligamento). Você também deve levar em conta o atrito adicionado pelo material da gaxeta da válvula. A gaxeta de grafite cria significativamente mais arrasto na haste do que a gaxeta de PTFE. Depois que o requisito básico for estabelecido, você deverá aplicar os fatores de segurança padrão do setor.
Tipo de mídia de processo
Fator de segurança recomendado
Raciocínio
Líquidos Limpos (Água, Óleos Leves)
20%
Fricção previsível, acúmulo mínimo no interno da válvula.
Limpe Gases e Vapor
25%
Forças de velocidade mais altas, potencial para ligação de expansão térmica.
Pastas e Abrasivos
30% - 40%
O acúmulo de partículas nos assentos aumenta significativamente o torque de ruptura.
Pós secos e sólidos a granel
40% - 50%
Grande acúmulo de material ao redor do obturador ou disco da válvula.
Ciclo de trabalho e classificações do motor
Definir o ciclo de trabalho é fundamental para evitar a queima do motor. Você deve combinar a classificação do ciclo de trabalho com a frequência esperada dos ajustes do processo. Um motor projetado para isolação pouco frequente falhará rapidamente se for colocado em uma malha de controle contínua.
Classe A (ligado/desligado): Projetado para isolamento e desligamento de emergência. Opera com pouca frequência, concentrando-se em alto torque de partida por curtos períodos.
Classe B (Inching): Usada para posicionamento manual e dosagem básica. Lida com ajustes ocasionais com capacidade moderada de dissipação de calor.
Classe C (Modulação): Construída para malhas de controle de processo. Lida com ajustes frequentes (até 1.200 partidas por hora) com alta dissipação de calor e rotores de baixa inércia.
Classe D (Contínua): Projetado para regulação contínua de alta precisão. Rastreia os pontos de ajuste continuamente, sem períodos de descanso, muitas vezes utilizando resfriamento especializado e motores CC sem escovas.
Velocidade operacional e tempo de curso
Avaliar o tempo de resposta necessário da malha de controle é necessário para manter a estabilidade do processo. No entanto, a implementação requer o equilíbrio entre tempos de curso rápidos e riscos mecânicos. Fechar uma válvula muito rapidamente em um sistema líquido induz grave golpe de aríete. Isto cria picos de pressão que podem romper a tubulação, danificar a instrumentação e destruir o corpo da válvula. Os tempos de curso devem ser calculados para fornecer resposta de controle adequada, mantendo velocidades seguras do fluido.
Conformidade ambiental e mecanismos à prova de falhas
Garantir que o atuador sobreviva ao ambiente de instalação exige o cumprimento estrito das classificações ambientais e dos padrões de segurança. Uma unidade de controle altamente precisa é inútil se seus componentes eletrônicos internos entrarem em curto devido à entrada de umidade ou contaminação por poeira.
Classificações de gabinete e proteção de entrada
A especificação da classificação correta do gabinete baseia-se na exposição a riscos ambientais. As classificações NEMA 4 ou IP65 são adequadas para uso externo geral, protegendo contra chuva e respingos de água. NEMA 4X acrescenta resistência à corrosão, que é vital para fábricas de produtos químicos ou ambientes marinhos. Para áreas sujeitas a lavagens intensas ou submersão temporária, são necessárias classificações IP67 ou IP68 para garantir que as placas lógicas internas e os enrolamentos do motor permaneçam completamente secos.
Certificações de Áreas Perigosas
A navegação nos requisitos à prova de explosão é obrigatória para ambientes com gases, vapores ou poeira combustíveis. Certificações como ATEX, IECEx ou NEMA 7/9 determinam que o invólucro deve ser robusto o suficiente para conter uma explosão interna sem permitir que chamas ou gases quentes inflamem a atmosfera perigosa circundante. A temperatura da superfície do atuador também deve permanecer abaixo da temperatura de ignição dos materiais perigosos específicos presentes na instalação. Você deve verificar o grupo de gás específico e a classe de temperatura necessária para sua zona de instalação.
Falha de energia e opções à prova de falhas
Abordar a principal limitação dos sistemas elétricos – seu comportamento após a perda de potência de controle – é uma consideração crítica de segurança. Por padrão, um motor elétrico falhará em sua última posição (fail-last) quando a energia for cortada. Se um processo exigir que a válvula falhe na abertura ou no fechamento para evitar um evento catastrófico, estratégias de mitigação específicas deverão ser avaliadas. Você pode integrar sistemas de bateria reserva diretamente no gabinete. Alternativamente, utilize supercapacitores para armazenamento de energia de curto prazo para conduzir a válvula a um estado seguro. Para aplicações pesadas, implemente projetos híbridos eletro-hidráulicos que usam um motor elétrico para comprimir uma mola mecânica, que então aciona a válvula para uma posição segura em caso de perda de energia.
Riscos de implementação e estratégias de mitigação
Os desafios práticos encontrados durante a instalação e o comissionamento podem inviabilizar um projeto de automação. Abordar estas realidades de implementação logo na fase de concepção evita atrasos e garante fiabilidade operacional a longo prazo.
Integração mecânica e restrições de localização
Obter ou usinar os suportes de montagem e acoplamentos de acionamento corretos é um obstáculo comum. A adesão aos padrões ISO 5211 para interfaces de montagem ajuda a padronizar esse processo. Os engenheiros devem levar em conta a área física e a orientação do atuador. Embora muitas unidades possam ser montadas em várias posições, a montagem invertida é muitas vezes desencorajada, a menos que seja especificamente especificada pelo fabricante, pois os lubrificantes de engrenagens podem vazar para dentro da carcaça do motor. O principal risco durante a integração é o desalinhamento mecânico. Mesmo um ligeiro desalinhamento angular ou paralelo provoca uma forte carga lateral na haste da válvula. Isso causa desgaste acelerado, vazamentos prematuros nas gaxetas e aumento do atrito que pode parar o motor.
Comissionamento Elétrico e de Rede
A integração elétrica requer um planejamento cuidadoso, especialmente em relação às quedas de tensão em cabos longos. Um sistema de 24 VCC sofre queda significativa de tensão se instalado a centenas de metros da fonte de alimentação. Você deve calcular a queda de tensão e aumentar a bitola do fio de acordo para garantir que tensão suficiente chegue aos terminais do motor sob plena carga. A mitigação da interferência eletromagnética (EMI) nas linhas de sinal de controle analógico de baixa tensão também é crítica. Cabos blindados devem ser usados e devidamente aterrados para evitar que equipamentos de alta tensão próximos induzam ruído no sinal de 4-20mA, o que causa comportamento errático da válvula. Finalmente, o ajuste dos batentes mecânicos e a calibração dos posicionadores eletrônicos devem ser feitos com precisão para garantir que o zero e a amplitude do sistema de controle correspondam perfeitamente aos limites físicos de deslocamento da válvula.
Confiabilidade Operacional e Manutenção
Equilibrar as capacidades dos controles elétricos inteligentes com os requisitos de manutenção de longo prazo requer uma visão holística das operações da instalação. Unidades digitais avançadas exigem um planejamento de infraestrutura mais antecipado e integração de rede complexa. A capacidade de monitorar perfis de torque remotamente reduz a necessidade de inspeções físicas em áreas perigosas. A precisão oferecida pela modulação contínua melhora o rendimento do processo e reduz o desperdício de energia, compensando os requisitos de configuração inicial através de maior confiabilidade a longo prazo e redução do tempo de inatividade não planejado.
Conclusão
Audite a infraestrutura de energia existente no local para confirmar a disponibilidade de tensão e a capacidade do disjuntor para correntes de partida do motor.
Extraia os dados de pressão diferencial máxima de seus fluxogramas de processo para calcular requisitos precisos de torque de ruptura.
Consulte um especialista em automação de válvulas ou utilize o software de dimensionamento do fabricante para verificar os cálculos de torque em relação às curvas reais de desempenho da válvula.
Padronize seu hardware de montagem solicitando suportes e acoplamentos compatíveis com ISO 5211 para eliminar riscos de desalinhamento durante a instalação.
Perguntas frequentes
P: Qual é a diferença entre um atuador de válvula elétrico e um atuador pneumático?
R: Uma unidade elétrica utiliza um motor e uma caixa de engrenagens acionadas por eletricidade para posicionar uma válvula, oferecendo alta precisão, diagnóstico de dados e baixo consumo de energia. Uma unidade pneumática utiliza ar comprimido agindo sobre um pistão ou diafragma, proporcionando velocidades de curso mais rápidas e integração de mola mais simples e à prova de falhas, mas requer manutenção contínua da infraestrutura de fornecimento de ar.
P: Como funciona um atuador elétrico modulante com um posicionador?
R: Uma unidade modulante usa um posicionador integrado para ler continuamente um sinal de controle analógico, normalmente 4-20mA. O posicionador compara este sinal alvo com a posição física real da válvula usando sensores de feedback internos. Em seguida, ele comanda o motor para se mover para frente ou para trás até que a posição física corresponda perfeitamente ao sinal alvo.
P: Quando devo especificar um atuador de válvula multivoltas em vez de um atuador de volta parcial?
R: Você deve especificar uma unidade multivoltas ao operar válvulas que exigem múltiplas rotações de 360 graus da haste para passar de totalmente aberta para totalmente fechada. Exemplos comuns incluem válvulas gaveta e válvulas globo. As unidades de giro parcial são estritamente para válvulas que requerem apenas uma rotação de 90 graus, como válvulas de esfera ou borboleta.
P: Qual é o sinal de controle padrão para atuadores elétricos?
R: Para controle liga/desliga discreto, os sinais padrão são simples pulsos de tensão ou contatos de relé. Para controle modulante, o padrão da indústria é um sinal analógico de 4-20 mA. Os atuadores inteligentes usam cada vez mais protocolos de comunicação digital como HART, Modbus ou Profibus para transmitir comandos de controle e dados de diagnóstico através de um único cabo de rede.
P: O que faz com que o motor do atuador elétrico falhe ou queime?
R: A queima do motor normalmente é causada pela ultrapassagem do ciclo de trabalho especificado, levando a um superaquecimento grave. Outras causas comuns incluem emperramento mecânico na válvula que paralisa o motor, configurações incorretas de zona morta causando oscilação rápida e contínua ou quedas de tensão significativas que forçam o motor a consumir corrente excessiva para gerar torque.
P: É possível converter uma válvula manual existente em controles de atuador elétrico?
R: Sim, as válvulas manuais podem ser automatizadas. Este processo requer a remoção do volante e a instalação de um suporte de montagem e acoplamento de acionamento usinados sob medida. Você deve calcular com precisão os requisitos de torque da válvula, pois os operadores manuais geralmente aplicam mais força do que imaginam. Certifique-se de que a haste da válvula esteja em boas condições para evitar emperramento.
P: Como os atuadores elétricos alcançam uma posição à prova de falhas durante uma queda de energia?
R: Por padrão, as unidades elétricas padrão falham em sua última posição após perda de energia. Para atingir um estado de falha aberta ou fechada, eles devem ser equipados com sistemas internos de backup de bateria, supercapacitores ou utilizar um projeto eletro-hidráulico onde o motor elétrico comprime uma mola mecânica que aciona a válvula quando a energia é cortada.